2026年10月12日
AIは巨大言語モデルの小型化だけで進化するのか
生成AIの発展は、Transformerを基盤とする大規模言語モデル(LLM)の性能向上によって牽引されてきた。膨大なテキストを学習し、人間と自然言語で対話できるAIは、知識労働のあり方を大きく変えつつある。一方、AIの利用範囲がロボット、製造設備、モバイルデバイスなどに広がるにつれて、必ずしも自然言語の生成を中心としない、新しいAIアーキテクチャの可能性が見えてきた。
現在のエッジAI開発では、大規模モデルを蒸留・量子化して小型化し、限られた計算資源で動作させる方法が広く採用されている。これは実用的なアプローチだが、そもそもエッジAIに巨大言語モデルと同じ能力が必要なのかという疑問がある。
例えば、工場で稼働するロボットに必要なのは、世界中の知識について流暢に説明する能力よりも、自分が置かれた環境を認識し、過去の経験を利用して適切に行動する能力ではないだろうか。設備のわずかな状態変化を捉え、以前に経験した異常との類似性を見つけ、必要な対応を選択する。そのような知能は、自然言語の生成を中心としないモデルでも実現できる可能性がある。
今後のAIは、あらゆる知的処理を一つの巨大モデルに集約する方向だけでなく、異なる機能を担当する複数のモデルが協調する方向にも進むと考えられる。
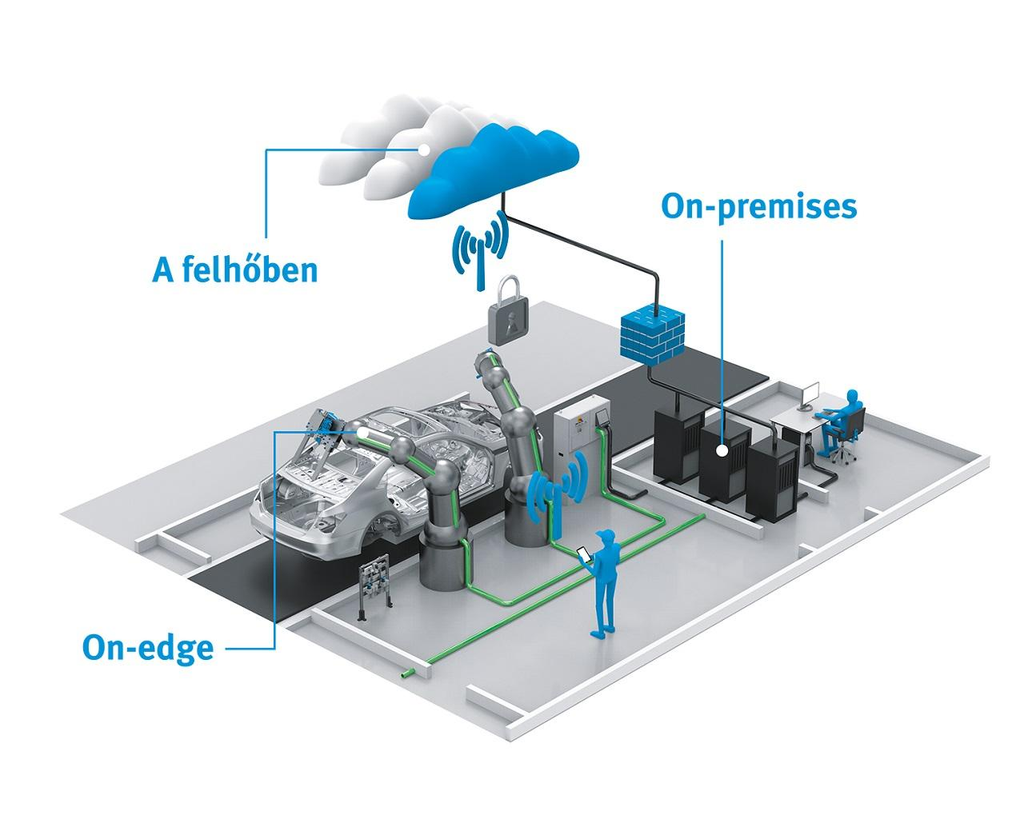
クラウド側が一般知識・高度な推論を担当し、ロボットや製造設備が個体固有の記憶を保持する構成です。知識の取得と経験の共有を双方向の矢印で示します。
連想記憶アーキテクチャの再評価
この観点から注目されるのが、連想記憶(Associative Memory)を利用するニューラルネットワークである。
連想記憶の基本的な考え方は、入力された情報と類似する記憶を呼び出し、対応する情報を取得することである。Key-Value型の連想記憶では、問い合わせベクトルと記憶されたキーとの類似度を計算し、対応する値を取り出す。複数の記憶を重み付けして組み合わせることもできる。
2025年のICLRで発表された Memory Mosaics は、複数の連想記憶を組み合わせることで、文脈学習や情報の組み合わせを実現するアーキテクチャを提案した。続く研究では100億パラメータ規模まで拡張され、特定の評価条件においてTransformerを上回る結果が報告されている。
また、Google Researchの Titans や MIRAS では、推論時に新しい情報を記憶へ取り込む仕組みが研究されている。これらは同一の技術ではないが、従来のAttention機構だけでは扱いにくかった長期記憶や継続的な適応を、AIのアーキテクチャそのものに組み込もうとする点で共通している。
ただし、Memory Mosaicsは主として言語モデルで実証されており、そのまま小型のローカルAIに適していると確認されたわけではない。連想記憶が注目される理由は、特定の実装方式が完成したからではなく、記憶を知能の中心的な構成要素として扱う設計に、まだ大きな研究余地があるためである。
非言語・制限言語モデルという選択肢
AIが情報を理解し、予測し、判断するために、すべての処理を自然言語へ変換する必要はない。
人間も、歩行や物体操作、熟練した作業のすべてを言語化しながら実行しているわけではない。対象の形状、位置、動き、過去の経験などを利用し、言語による明示的な推論を経ずに行動している。
AIでも、センサーデータや画像を特徴ベクトルに変換し、その空間上で状態を認識し、将来の状態を予測することができる。Metaの V-JEPA 2 は、動画から学習した表現を利用して物理世界の変化を予測し、ロボットの行動計画へ応用する研究例である。言語生成ではなく、潜在表現の予測によって物理世界を扱う点が注目される。
さらに、入出力を特定の形式に制限するモデルも考えられる。例えば、設備状態を入力し、異常の確率、原因候補、推奨操作を構造化データとして出力するモデルである。自然言語による説明は必要な場合だけ別のLLMに担当させればよい。
もっとも、非言語モデルと連想記憶モデルは同義ではない。非言語の予測モデルにもTransformerを利用できるし、連想記憶モデルが言語を処理することもできる。重要なのは、言語生成、経験記憶、状態予測、行動選択を、それぞれの目的に適した方式で構成できるという点である。
個体の経験を蓄積するローカルAI
従来の機械学習では、多数の装置や利用者からデータを収集し、共通のモデルを学習して配布する方法が一般的だった。しかし、実際の製造設備やロボットには個体差があり、使用環境、経年変化、作業履歴も異なる。
こうした個体固有の情報をすべて中央の巨大モデルに学習させることは、必ずしも合理的ではない。
将来のローカルAIには、個体が経験した出来事を記憶し、類似経験を想起し、経験を通じて形成した概念や規則性を更新する機能が求められる可能性がある。
例えば、製造設備の振動、温度、負荷、操作履歴、品質結果などを継続的に記録し、それらを状態パターンとして構造化する。異常が発生した場合には、その直前にどのような状態変化があったかを関連付ける。新たな異常の兆候が現れたときには、過去の類似経験を参照し、対応を検討する。
ここでは、個々の出来事を保存するエピソード記憶と、複数の経験に共通する特徴を抽出する概念形成の両方が重要になる。
Growing Neural Gas(GNG)などのプロトタイプ学習やベクトル量子化は、連続的に得られる高次元データを代表的な状態パターンに整理する候補技術である。これらの状態パターンに経験や結果を関連付ければ、概念構造と連想記憶を結びつけることができる。
ただし、過去の類似経験を取り出すことだけで適切な行動が保証されるわけではない。行動の結果を予測するモデル、安全性を評価する機構、学習結果を検証する仕組みが別途必要になる。特に設備制御やロボットでは、学習モデルの判断をそのまま安全上重要な制御に反映させない設計が不可欠である。
センサー入力 → 特徴ベクトル → GNGによる概念形成 → 類似経験の想起 → 状態予測・判断という流れです。経験をフィードバックして記憶を更新する循環も表現します。
巨大モデルと個体AIが協調するネットワーク
Google DeepMindは、ロボット本体で動作する Gemini Robotics On-Device 系列の開発を進めている。これはエッジAIへの移行を示す重要な事例だが、現在の主要なロボットAI開発は、言語や視覚を統合するモデルの小型化・最適化にも重点を置いている。
それとは異なる発展方向として、中央の巨大モデルが一般知識や高度な推論を担当し、ローカルAIが個体固有の記憶と日常的な判断を担当する構成が考えられる。
ローカルAIは通常、通信に依存せずに状況を認識し、過去の経験を利用して判断する。一方、自分の知識では対応できない問題に遭遇した場合には、中央のモデルから追加情報や推論結果を取得する。
逆に、個体が新しい経験から有用な規則性を発見した場合には、その情報を中央側へ送信する。中央側では複数の個体から得られた情報を比較・検証し、他の個体にも適用できる知識を抽出する。抽出した知識は、必要に応じて各個体へ再配布する。
この構成では、個体が経験したすべてのデータを中央へ送信する必要はない。経験から抽出した特徴、概念、状態遷移、例外事例などを共有する方法も考えられる。
ただし、異なる個体が独自に形成した概念をどのように対応付けるか、誤った経験を共有しないためにどう検証するか、個体ごとの安全性をどう保証するかなど、解決すべき課題は多い。
このようなネットワークが実現すれば、AIは単に中央で学習したモデルを多数の端末へ配布する仕組みから、個々のAIが経験を蓄積し、必要な知識を相互に利用する仕組みへと発展する可能性がある。
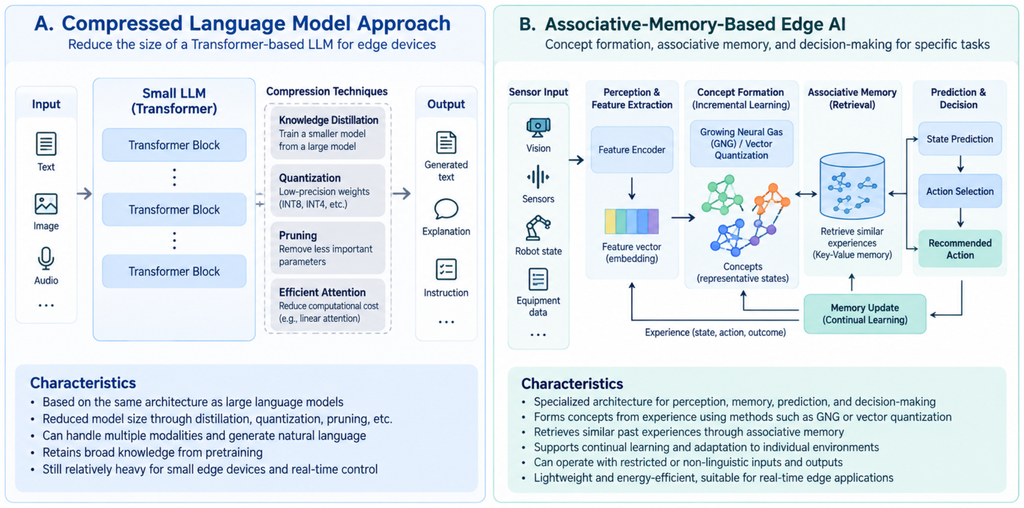
左側にTransformerを小型化する現在の主要な方式、右側に概念形成・連想記憶・判断機構を組み合わせる方式を描き、アーキテクチャの違いを示します。
日本の産業技術にとっての可能性
今後のAI開発が大規模言語モデルの性能競争だけで決まるのであれば、計算資源や投資規模で先行する企業の優位性は大きい。しかし、AIアーキテクチャの発展方向はまだ一つに定まっていない。
ロボットや製造設備の個体知能では、膨大な言語知識よりも、実環境での経験、継続学習、低遅延、低消費電力、信頼性などが重要になる場合がある。
日本には産業用ロボット、精密機械、工作機械、生産設備、センサーなどの産業基盤がある。これらの現場で発生する状態変化や異常、熟練した作業の経験をAIの学習対象にできれば、大規模言語モデルとは異なる技術的価値を生み出せる可能性がある。
もっとも、製造業の技術基盤を持つことが、そのままAIアーキテクチャの競争優位につながるわけではない。実機による検証環境、継続的な学習データ、ソフトウェア開発能力、評価手法を結びつける必要がある。
重要なのは、既存の巨大モデルに対抗すること自体ではなく、巨大モデルだけでは十分に解決できない産業上の問題を明確にし、それに適した知能の構成を研究することである。
概念形成と連想記憶の統合に向けて
マインドウエア総研では、ConceptMinerの研究開発を通じて、高次元データから概念構造を形成し、類似性や関係性を分析する技術に取り組んでいる。
現在のConceptMiner R&Dは、技術情報から特徴や技術要素を抽出し、異なる分野の知識を探索して研究開発仮説を形成・分析するシステムである。今後はStrategy、Marketing、Quality、Productionなど、さまざまな業務領域への応用を構想している。
これらの領域では、扱う情報や分析目的は異なるが、データから概念を形成し、概念間の関係を分析し、新たな情報を既存の概念構造に照合するという共通の技術基盤を利用できる可能性がある。
特にQualityやProductionでは、時間とともに蓄積される経験から状態パターンを形成し、その変化と結果を関連付けることが重要になる。これをさらに発展させれば、個体固有の経験を蓄積する連想記憶型AIとの接点が生まれる。
ただし、現在のConceptMinerが汎用の連想記憶型AIや自律制御AIを実現しているわけではない。これらは、概念形成技術の将来的な発展可能性として位置付けている。
今後のAIにとって重要なのは、どれだけ多くの知識を事前に学習しているかだけではなく、新しい経験をどのように記憶し、概念として一般化し、その知識を次の判断に生かせるかという問題ではないだろうか。
Transformerを中心とする巨大言語モデルの進化と並行して、連想記憶、概念形成、状態予測、継続学習を中心としたエッジAIが発展する余地は大きい。AIのアーキテクチャは、まだ完成したものではない。
参考文献
- Zhang, J. et al. (2025). Memory Mosaics. ICLR 2025. https://arxiv.org/abs/2405.06394
- Zhang, J. & Bottou, L. (2025). Memory Mosaics at Scale. NeurIPS 2025. https://arxiv.org/abs/2507.03285
- Behrouz, A. et al. (2025). Titans: Learning to Memorize at Test Time. https://arxiv.org/abs/2501.00663
- Assran, M. et al. (2025). V-JEPA 2: Self-Supervised Video Models Enable Understanding, Prediction and Planning. https://arxiv.org/abs/2506.09985
- Google DeepMind (2025). Gemini Robotics On-Device Brings AI to Local Robotic Devices. https://deepmind.google/blog/gemini-robotics-on-device-brings-ai-to-local-robotic-devices/
- Google Research (2025). Titans + MIRAS: Helping AI Have Long-Term Memory. https://research.google/blog/titans-miras-helping-ai-have-long-term-memory/